欢迎来到北京衡祖仿真软件技术有限公司官网
010-62054110
info@horizonsimul.com
机器人离线编程(OLP)是在虚拟仿真环境中完成机器人轨迹规划与程序生成,再将程序下载到物理机器人执行的技术路径,可解决传统在线示教占用生产时间、依赖人员经验、多品牌协同困难等问题。衡祖仿真作为Visual Components中国区核心合作伙伴,为制造企业提供基于Visual Components的机器人离线编程解决方案,覆盖焊接、加工、喷涂、无夹具装配、物料搬运等工艺场景。
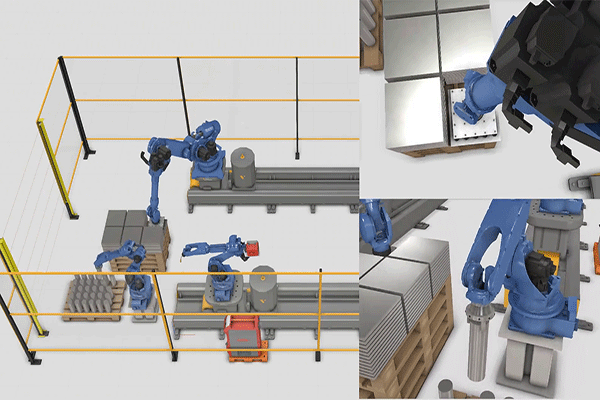
Visual Components拥有三十年工业仿真技术积累,其OLP产品围绕编程效率、多品牌兼容、精度与可制造性四个方向构建技术体系。
一键编程与轨迹自动生成Visual Components的一键编程机制基于虚拟机器人单元中的关节点选取,自动生成多行运动代码,适用于复杂曲线、空间焊缝等复杂运动路径。相较于传统逐点示教方式,编程效率可提升约10倍,且不占用物理机器人生产时间。软件采用图形化操作界面,工艺工程师无需深入掌握机器人专用编程语言即可完成程序开发。
编程过程在虚拟环境中完成,程序生成后通过后处理器转换为对应品牌机器人的原生代码,直接下载到控制器运行,实现编程与生产并行。
多品牌后处理器架构Visual Components内置覆盖全球22个主流机器人品牌、40余款控制器的后处理器库,支持的品牌包括ABB、FANUC、KUKA、YASKAWA、COMAU、STÄUBLI、DENSO、DOOSAN、HYUNDAI、Kawasaki、NACHI、OMRON、OTC、Panasonic、Reis、Techman、Universal Robots、SIASUN等。企业无需为不同品牌机器人配备多套编程软件,也无需学习多种编程语言,在统一平台上即可完成全部设备的程序开发。
后处理器采用内置集成方式,生成的程序代码可直接在物理机器人上运行,无需人工二次改写。对于特殊定制控制器,软件支持后处理器的扩展开发。
全工艺覆盖与布局扩展软件支持焊接、加工、喷涂、无夹具装配、零件搬运与装配等各类工业工艺的机器人编程,所有工艺场景均在统一平台内完成。布局规模从单机器人工作站到多机器人协同产线均可支持,支持多轴扩展。
配合eCatalog中超过3000个即用型组件(包括机器人本体、变位机、导轨、工装夹具、安全围栏等),工程师可快速搭建虚拟产线布局并直接开展编程工作,减少三维建模工作量。
虚实校准与程序验证离线编程的落地精度取决于虚拟模型与物理现场的一致性。Visual Components提供机器人布局校准工具,通过现场测量数据对虚拟模型进行修正,实现虚拟与物理的精准对齐,保证程序落点精度。
软件内置程序验证引擎,可在虚拟阶段对生成的程序进行碰撞检测、奇异点检查、轴限位分析、可达性验证,提前发现并排除潜在问题,避免现场调试阶段出现零件报废、设备碰撞等风险。
工艺知识库与可制造性验证Visual Components支持将已验证的成熟工艺方案保存为特征模板(Feature Template)和组模板(Group Template),形成企业工艺知识库。新项目可直接调用已有模板,实现工艺经验的复用与知识沉淀,同时保证不同项目、不同批次之间的质量一致性。
在程序开发阶段,软件可对生产方案进行可制造性(Manufacturing Feasibility)验证,提前识别工装夹具、刀具选型、布局空间等方面的设计问题,减少投产前的临时修改,缩短产线爬坡周期。
Visual Components OLP提供三个版本,企业可根据应用深度选择:
Robotics OLP:基础版,包含工件/夹具导入、路径自动求解、全工艺编程、全品牌后处理器、基础校准等核心功能,适用于以离线编程为主要需求的场景。
Professional OLP:进阶版,增加工厂仿真、工艺建模、自定义组件连接、工业协议支持、参数化建模及扩展校准工具,支持自定义仿真模型开发与机器人单元自调试。
Premium OLP:旗舰版,融合完整仿真与离线编程能力,提供KUKA.Sim插件、机器人实时连接、PLC互联互通等虚拟调试功能,实现虚拟控制器与物理控制器的无缝对接。
衡祖仿真专注于工业仿真领域,为制造企业提供Visual Components软件销售、技术培训、工艺咨询及项目实施等全流程服务,帮助企业建立离线编程能力,推进生产数字化升级。
北京衡祖仿真软件技术有限公司